关于“Robotis”截至 2026-09-27,本库未发现 ROBOTIS 品牌的可核验 Jev 集成。“Robotis”保留为用户提出的检索词;本专题采用准确的 Robotics 标签,不把未证实的品牌案例写成事实。
NEW · MULTIMODAL DECISION
OmniJev:把画面变成有边界的决策
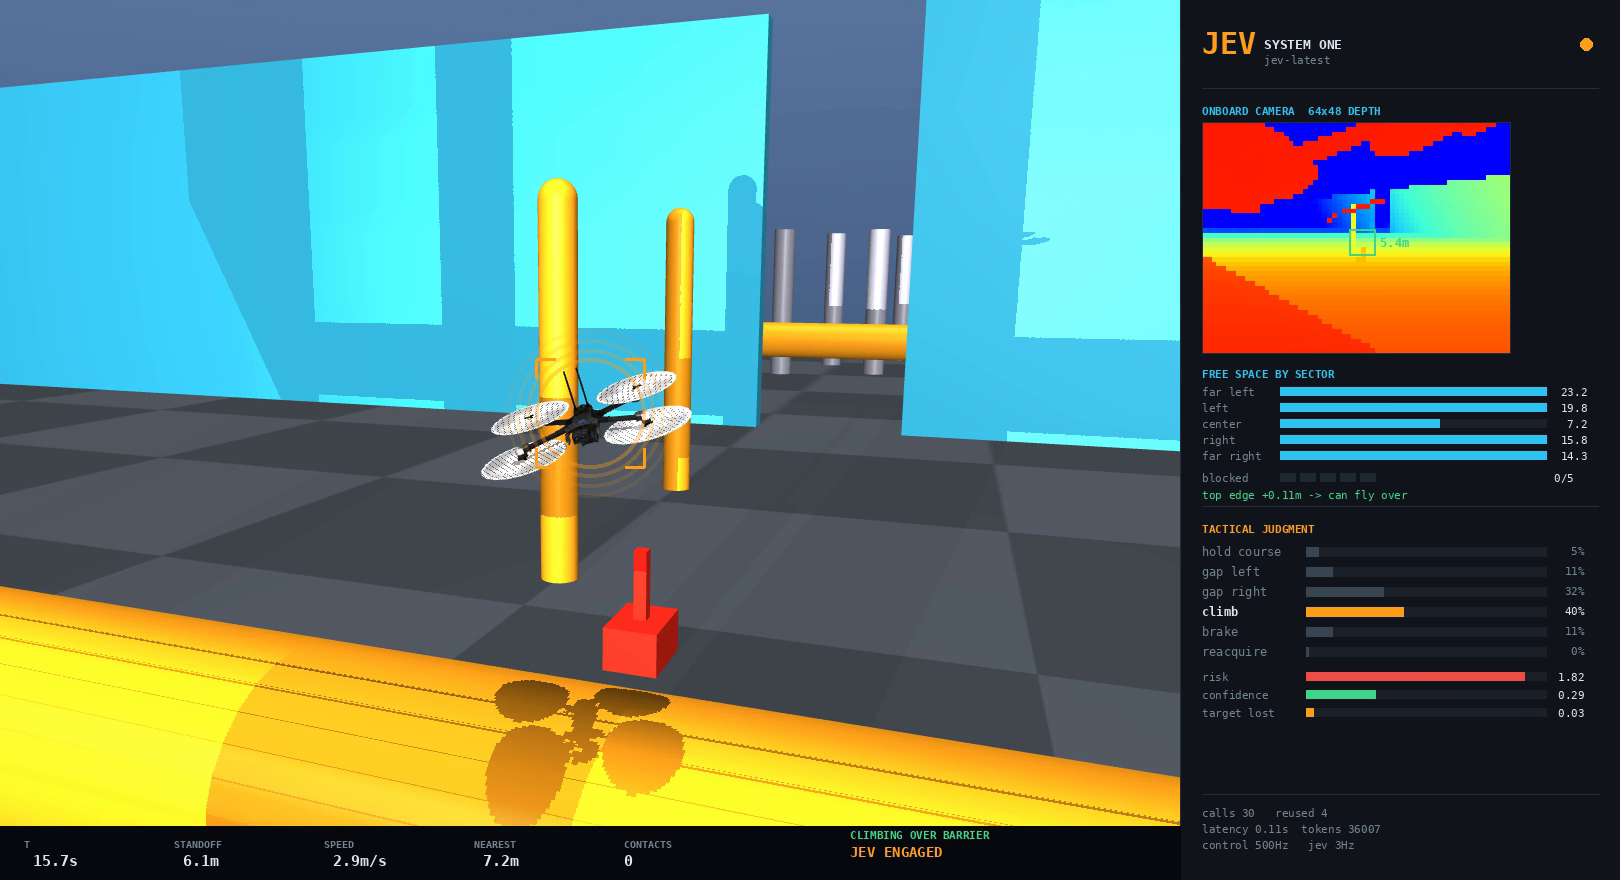
小红书的作者帖带来了线索;随后回到项目官网、源码与权重说明核验。它能回答机器人场景中的类型化问题,但仓库明确写明现有机器人片段是离线回放,不代表已建立闭环实机控制。
代码、权重与结果边界 ↗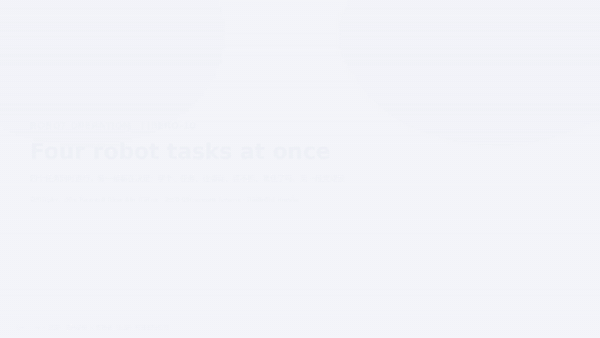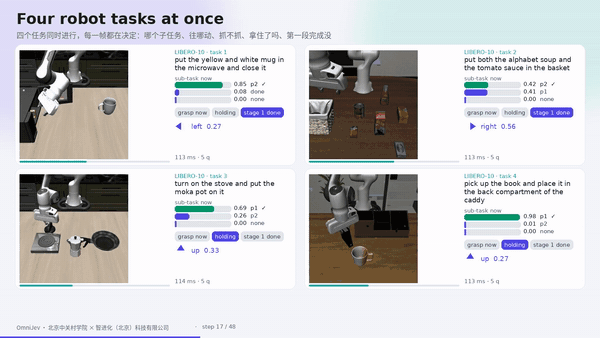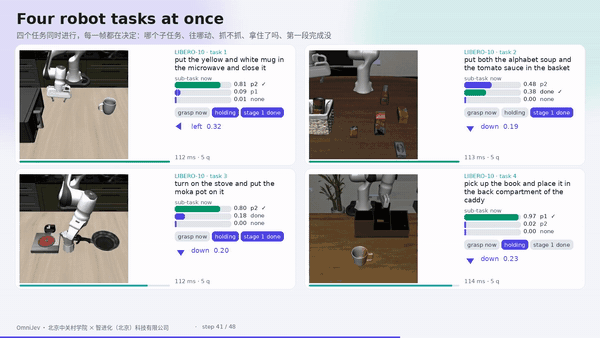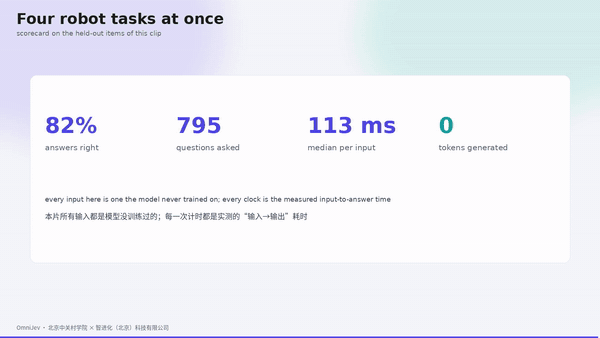
SOURCE DEMO / SIMULATION
一段可回溯的仿真运行
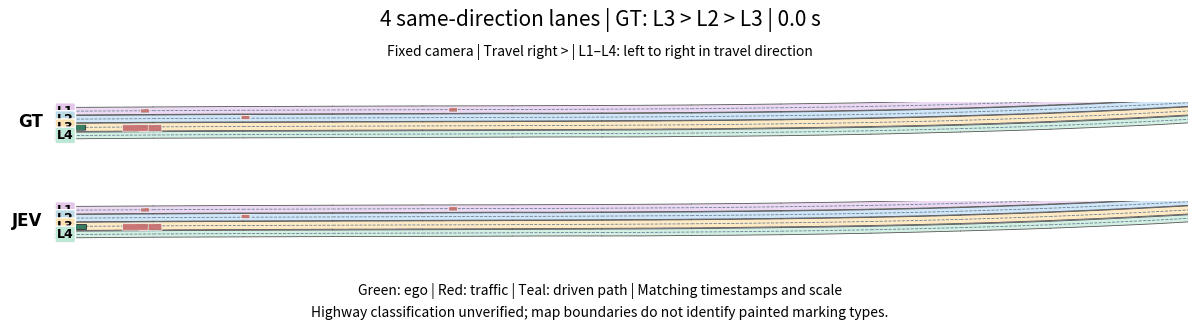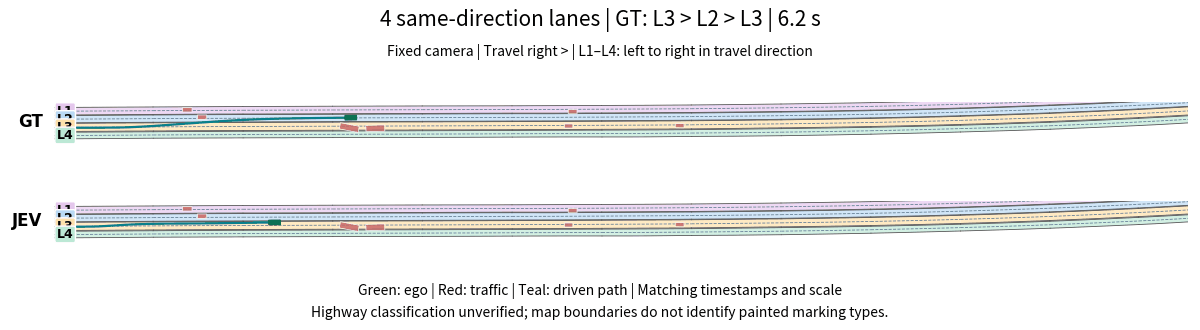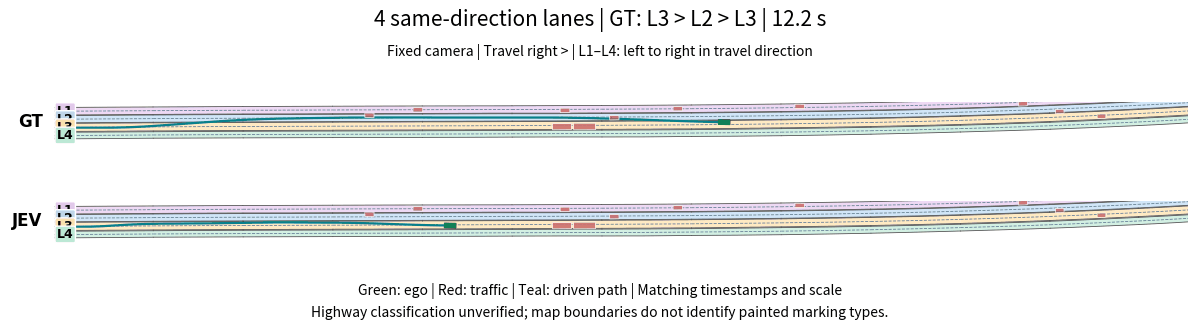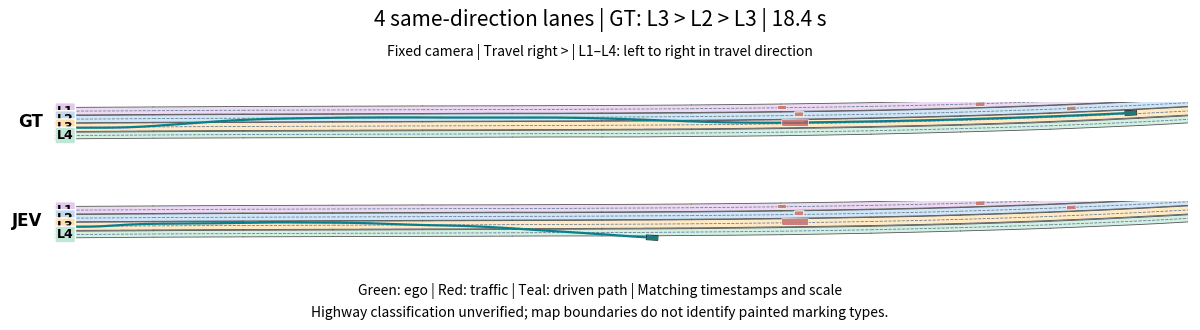
视频来自 jev-drone 源仓库;它展示的是 MuJoCo 仿真中的路线运行,不是实机飞行或通用安全验证。
查看代码与完整说明 ↗适合放在哪一层
Jev 可以在低频环节选择已有技能、判断是否重试、给事件分级、给候选动作排序,或建议升级给人。它不读取像素、不规划连续轨迹、不执行关节控制,也不应拥有最后的安全动作权限。
传感器 / 视觉 → 状态估计 → Jev:有边界的判断 → 已注册技能
      └──── 时间戳 / 新鲜度 / 置信度 ────→ 安全门控与控制器
观测过期、低置信度、观测冲突或存在人身 / 设备风险时,代码应拒绝、保持、降速或升级。confidence 不是动作成功概率,阈值必须用单独记录校准。
公开案例:读什么,别推断什么
| 项目 | 状态 | Jev 的职责 | 阅读边界 |
|---|---|---|---|
| jev-drone | 仿真;单次演示为主 | MuJoCo 无人机约 2.5 Hz 的战术选择。 | 视觉、500 Hz 飞控和 50 Hz 安全反射都在独立模块;不是端到端视觉或通用飞行基准。 |
| jev-arm-lab | 仿真;作者测量 | xArm7 拾放的技能选择、抓取判断与进度。 | 有日志、故障注入和新鲜度门控;场景、样本和阈值不能迁移到实机。 |
| jev-robotics-demo | 仿真原型 | 从代码采样并前瞻的候选小动作中选择。 | 各方各一条记录轨迹,不构成通用速度、费用或质量结论。 |
| OmniJev | 离线回放;开源权重 | 对机器人场景输出 choice / score / noul 概率。 | 开源演示不是闭环控制;训练清单和部分评测仍需读项目限制说明。 |
| RoboJEV | MuJoCo;100 个固定种子 episode | 两阶段选择:任务意图,再选 XYZ / 夹爪命令。 | 特权结构化状态而非视觉或实机;每任务十次,只能说明该固定环境。 |
| LLM2Jev pick-and-place | 本地模型仿真演示 | 以 prefill-only 为候选打分,接入 MuJoCo demo。 | 演示不是控制评测;JevBench 数据有模型、硬件和缓存前提。 |
| Jev for Physical AI | 作者测量;模拟事件 | 仓储 AMR 事件分流、责任团队和紧急度。 | 300 个模板化事件,不是实机车队或生产准确率。 |
| Jev + VLA | 设计阶段 | 在 VLA 动作边界识别失败,选择恢复或重规划。 | 仓库明确没有接入、仿真运行或测量结果。 |
一条可审查的决策环
让控制器控制,让 Jev 选择
输出应该是 hold、retry_grasp、reobserve、request_help 这类技能级选项,而非关节扭矩、速度或自由文本。当前没有安全候选项时,代码应该停机或升级。
把时间和来源放进 state
至少记录传感器时间戳、上一动作、执行时长、观测质量与约束是否成立。jev-arm-lab 说明了为什么数据新鲜度是单独的工程问题。
题目和规则不能混为一谈
if obstacle_distance < hard_stop_distance: stop
if observation_is_stale: hold + reobserve
if skill_requires_secure_grasp and grasp_probability < calibrated_gate: deny
if confidence < calibrated_gate: request_review_or_safe_fallback
评估轨迹,不评估截图
在相同观测、候选技能、仿真种子和停止条件下,至少对比无 Jev、规则恢复、生成模型恢复和 Jev 恢复。报告完成率、危险误放行、无谓干预、端到端延迟、成本和失败轨迹。
一条规则Jev 提供判断信息;安全规则决定是否允许执行。不要把最终权限塞进自然语言 rubric。